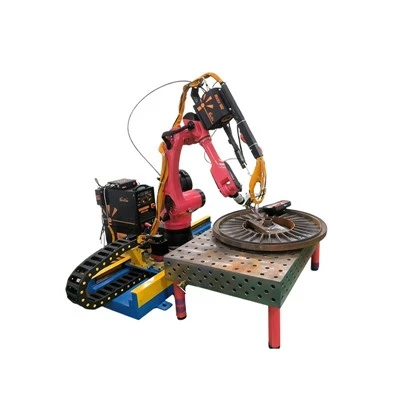
(1) Calcul ti mouvement nga na plan ti trajectoire: Ti leke mouvement nga ti leke nzoni lege ti tambela ayeke sara si robot ni ayeke tambela nzoni nga ayeke sara kua nzoni.
(2) Dynamique Compensation: A-robot ti kua ayeke mingi ni a-appareil so ayeke na yâ ti mbeni cantilever so ayeke na ngangu mingi pëpe nga so ayeke tambela ngangu, na a sara si ala lingbi ti changé nga ti yengi. Ye so ahunda ti tene a bungbi aye ti kinematique na ti dynamique. Ti tene robot ni asara kua nzoni nga ti sara ye nzoni, a lingbi système ti komande ti robot ni aleke mbeni model so ayeke sara kua nzoni nga ti sara mbeni compensation so ayeke sara kua nzoni. A yeke kota ye ti tene a futa nginza ti gravité, ti inertie, ti friction nga na ti couplage.
(3) Compensation ti étalonnage: Ndali ti so a sara afaute na yâ ti kua ti lekengo ye nga na bungbingo ye, a yeke ngangu pëpe ti tene tere ti robot ni ague nde na model ti théorie ti mathématique, na a sara si TCP ti robot ni nga na lege so lo yeke tambela na ni ayeke kiri na peko, ye so alingbi ti sara ngangu na ndo ti soudure nga na programming so ayeke na ndö ti Internet pëpe. A lingbi ti leke kpale so nzoni na lege ti hingango na ti lekengo aparamètre ti model ti robot ni.
(4) A leke yâ ti Paquet ti Processus: A lingbi a bungbi système ti komande ni na atâ application ti ingénieur. Na ndo ti so a yeke sara a-amélioration lakue nga na akua so ayeke ngangu mingi, a lingbi système ni angbâ lakue ti leke na ti sara si a-application ti kua ni aga nzoni ahon ti kozo. Ye so ayeke mû maboko ti bungbi aye so azo ahinga na ndo ti kua ti lekengo aye, na a sara si a yeke ngangu pëpe ti wara ni, nga a yeke sara kua nzoni mingi na aclient.